Mon aspirateur robot ne retrouve plus sa station : les causes réelles, de l’emplacement au capteur sale en passant par le Wi-Fi
Il passe devant sa base, tourne en rond à quelques centimètres ou repart aussitôt après s’y être posé. Chaque comportement oriente vers une cause différente.
Un aspirateur robot qui fonctionne bien finit presque par se faire oublier. Il part nettoyer, passe d’une pièce à l’autre puis retourne tout seul à sa station pour se recharger. Jusqu’au jour où ce retour, d’habitude parfaitement banal, commence à poser problème.
Le robot annonce qu’il rentre à la base, mais prend une direction étrange. Il peut la chercher dans la mauvaise pièce, passer devant sa station sans s’arrêter ou arriver jusqu’à elle avant de tourner plusieurs fois à proximité. Parfois, il réussit même à monter sur la rampe, puis recule et recommence. Dans tous les cas, on a l’impression que l’aspirateur robot ne retrouve plus sa station, alors que la cause n’est pas forcément la même.
Car rentrer à la base demande plusieurs choses au robot. Il doit d’abord savoir où il se trouve dans la maison, rejoindre l’emplacement enregistré de la station, la repérer une fois arrivé à proximité, puis s’aligner correctement pour commencer à charger. Une carte devenue incohérente peut donc être responsable, mais ce n’est qu’une possibilité parmi d’autres : un capteur sale, une station déplacée ou simplement un problème au moment de l’amarrage peuvent produire un résultat assez proche. C’est pour cette raison qu’il ne faut pas commencer par supprimer la carte ou réinitialiser complètement l’appareil. Le comportement du robot donne déjà de précieux indices : plus il parvient à se rapprocher seul de sa station, plus il devient facile de comprendre à quelle étape le retour échoue.
Commencez par placer le robot à deux mètres de sa station
C’est le test le plus rapide pour séparer un problème de navigation d’un problème de station ou d’amarrage. À un ou deux mètres de sa base, le trajet se réduit à presque rien et la carte ne pèse plus guère : ce sont surtout la détection de la station et l’amarrage qui sont mis à l’épreuve. Dreame recommande précisément cet essai sur le X50 Ultra Complete avant de poursuivre son diagnostic, et Ecovacs propose le même sur ses Deebot.
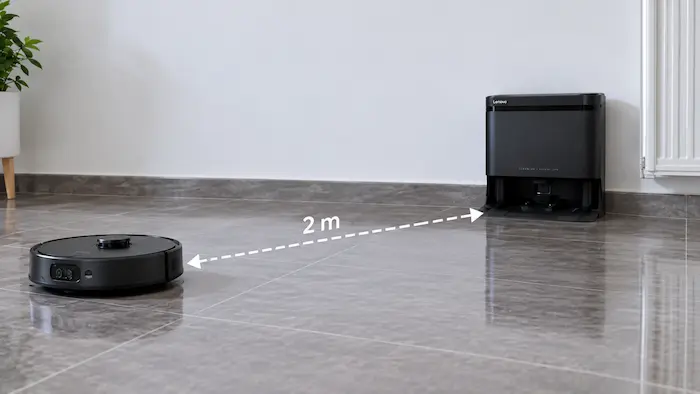
Vérifiez d’abord que la base est alimentée, puis posez le robot devant elle, sur un passage parfaitement dégagé, et lancez le retour à la charge avec le bouton du robot plutôt que depuis l’application, afin qu’une connexion capricieuse ne vienne pas brouiller le résultat. Observez ensuite ce qu’il fait, et pas seulement s’il parvient à rentrer.
S’il rejoint immédiatement la station et commence à charger, la base est au moins détectable à courte distance : il devient alors plus pertinent de s’intéresser à la carte, à la localisation du robot ou au chemin qu’il emprunte lorsqu’il revient d’une autre pièce. S’il arrive devant mais multiplie les corrections, recule puis recommence, il n’est déjà plus perdu, et sa difficulté se situe dans les derniers centimètres, qu’il s’agisse de la détection de la station, de l’alignement, des roues, de la rampe ou des capteurs.
S’il monte correctement sur sa base puis la quitte presque aussitôt, inutile de reconstruire toute la cartographie : le robot a trouvé sa station, et c’est désormais la mise en charge qu’il faut examiner. Enfin, s’il échoue même à cette distance, commencez par l’environnement immédiat de la base et par les capteurs, détaillés plus bas, avant d’envisager une panne matérielle. Cette première minute d’observation évite souvent bien des manipulations inutiles.
La station est-elle simplement mal placée ?
Oui, et c’est l’une des premières choses à vérifier si le robot réussit à revenir dans la bonne pièce mais peine à rejoindre sa base. Les stations récentes sont devenues imposantes, surtout lorsqu’elles embarquent un sac à poussière, deux réservoirs d’eau et tout le nécessaire pour laver les serpillières, comme celles de notre duel entre les Eureka J15 Ultra et J15 Max Ultra. La tentation est donc grande de les glisser entre un meuble et un mur pour les faire oublier, ce que le robot, lui, apprécie beaucoup moins.
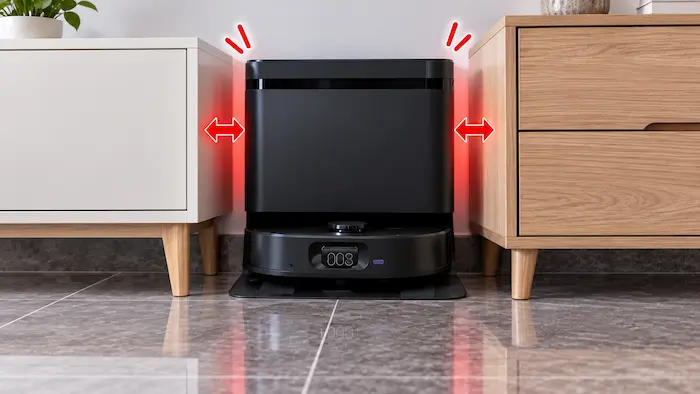
Un passage de la largeur de la station ne lui suffit pas. Lorsqu’il revient se charger, il doit pouvoir arriver bien en face et corriger légèrement sa trajectoire avant de s’engager. Les fabricants demandent pour cela de conserver plusieurs dizaines de centimètres sur les côtés et davantage encore devant la base : Roborock et Dreame réclament au moins 50 cm de chaque côté et 1,50 m devant, quand iRobot se contente de 1,20 m devant les siennes. Comme l’espace nécessaire varie d’une station à l’autre, la notice de votre modèle reste la référence.
Et il n’est pas nécessaire d’avoir déplacé la base pour que le problème apparaisse. Une chaise laissée plus près que d’habitude, un panier à linge posé sur le côté, une paire de chaussures ou un carton devant la station peuvent suffire à perturber une approche qui fonctionnait parfaitement jusque-là. C’est le détail à regarder en priorité lorsque la panne survient du jour au lendemain sans que les réglages aient changé.
Enfin, la station doit aussi rester stable. Un sol dur et plat lui convient mieux qu’un tapis épais ou qu’une surface irrégulière, susceptible de la faire légèrement pencher et de compliquer l’amarrage, comme le rappelle Roborock. Avant de toucher à la carte, dégagez largement la station et vérifiez qu’elle repose bien à plat. Si le robot recommence à rentrer normalement, le problème était beaucoup plus simple qu’il n’y paraissait.
Un miroir ou une baie vitrée peuvent-ils gêner le retour ?
Oui, même si cela dépend de la manière dont votre robot repère sa station. Il arrive qu’il sache très bien dans quelle pièce elle se trouve et revienne jusqu’à elle, puis peine au moment de la reconnaître précisément. Sur certains modèles, dont plusieurs générations de Roomba, cette dernière partie du trajet repose notamment sur un signal infrarouge émis par la base.
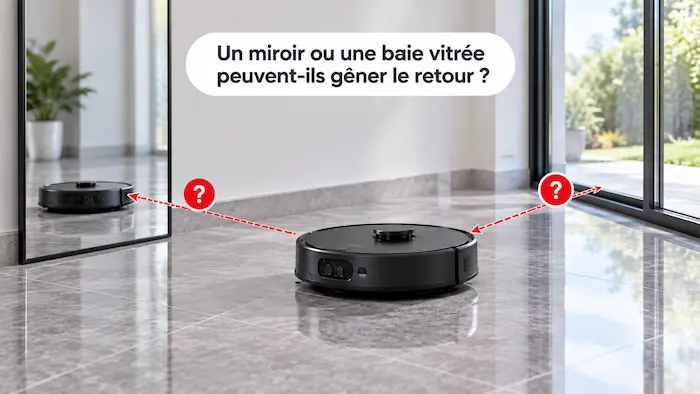
C’est là qu’un emplacement en apparence bien dégagé peut poser problème. Un grand miroir ou une baie vitrée face à la station risque de perturber certains systèmes de détection à cause des réflexions, et Dreame demande d’ailleurs d’éviter ce type de surface en face de sa base. Une lumière solaire très forte gêne, elle, un signal infrarouge, raison pour laquelle Philips déconseille le plein soleil pour ses HomeRun. La station fonctionne toujours, la carte n’a pas changé, mais le robot peut hésiter une fois arrivé à quelques mètres, voire à quelques centimètres, de son point de retour.
Ce qui a changé récemment autour de la base constitue souvent le meilleur indice. Si les difficultés ont commencé après un déplacement de la station, l’installation d’un miroir ou un réaménagement de la pièce, installez temporairement la base dans un endroit plus neutre, loin d’une grande surface réfléchissante et du soleil direct. Lancez alors ces essais depuis la station, faute de quoi le robot risque de chercher son ancien emplacement, un piège détaillé plus bas. Quelques cycles suffisent généralement pour voir si l’environnement était en cause, sans toucher à la cartographie.
Des capteurs sales peuvent-ils suffire à le dérouter ?
Oui, et c’est un entretien que l’on oublie facilement. On pense à vider le bac, à retirer les cheveux de la brosse ou à nettoyer les serpillières, beaucoup moins aux petites fenêtres sombres réparties sur le robot et sa station. Pourtant, elles restent exposées à la poussière à chaque passage.
Le problème est d’autant plus trompeur que le robot peut continuer à nettoyer normalement. Une fine pellicule de poussière sur les capteurs utilisés pour repérer la base peut surtout se faire sentir au moment du retour : l’appareil rejoint la bonne zone, mais hésite devant la station, passe à côté ou multiplie les tentatives d’approche.
Commencez donc par un nettoyage très simple, avec un chiffon doux et sec. Passez-le sur les capteurs situés à l’avant du robot, sur les fenêtres de détection visibles et sur les zones correspondantes de la station. Inutile d’attendre qu’elles paraissent sales : une couche de poussière presque invisible peut déjà réduire la qualité de la détection.
La tourelle LiDAR mérite également un coup d’œil si votre robot en possède une, mais le comportement sera généralement différent en cas de problème. Si l’appareil commence aussi à se perdre dans les pièces, à suivre des trajectoires inhabituelles ou à mal se positionner sur sa carte, la difficulté ne concerne probablement plus seulement le retour à la station. Nous reviendrons plus loin sur ce cas.
Pourquoi déplacer le robot à la main peut-il le désorienter ?
Parce qu’il peut connaître parfaitement le plan de votre logement sans savoir exactement où il se trouve dessus. La situation arrive facilement : le robot se coince sous une chaise, attrape un câble ou gêne le passage, on le soulève et on le repose quelques mètres plus loin avant de relancer le nettoyage.
La plupart des modèles récents tentent alors de se relocaliser en comparant ce qu’ils détectent autour d’eux avec la carte déjà enregistrée. Cela fonctionne généralement bien, mais pas à tous les coups, surtout si le robot a été déplacé dans une autre pièce ou transporté à un autre étage. La carte n’a pas disparu : c’est simplement sa position sur cette carte qui peut devenir incertaine.
Le comportement peut alors sembler étrange au moment du retour. Le robot prend une direction inhabituelle, cherche plus longtemps que d’ordinaire ou donne l’impression de ne plus savoir où se trouve sa station alors que son emplacement est toujours enregistré. Dans ce cas, inutile de refaire immédiatement toute la cartographie.
Si le problème est apparu juste après qu’on a porté le robot, replacez-le sur sa station et laissez-le repartir de là au cycle suivant. Démarrer depuis la base reste d’ailleurs la situation la plus simple pour lui : il connaît dès le départ sa position et celle de son point de retour.
La station a changé de place : peut-il chercher l’ancien emplacement ?
Oui. Déplacer la station après la première cartographie peut suffire à perturber le retour du robot. Pour nous, la faire glisser de deux mètres le long d’un mur ne change presque rien. Pour l’appareil, c’est pourtant son point de départ et surtout son point de retour qui viennent de changer.
Le résultat est parfois assez déroutant. Le robot continue à nettoyer normalement, se déplace sans difficulté dans les différentes pièces et semble parfaitement savoir où il se trouve. Au moment de rentrer, en revanche, il peut rejoindre l’ancien emplacement de sa station et commencer à la chercher là où elle n’est plus. Ce n’est pas nécessairement la carte du logement qui est mauvaise : c’est la position de la base qui n’est plus cohérente avec celle qu’il avait enregistrée.
Si le problème est apparu juste après que vous avez déplacé la station, faites un essai très simple : remettez-la temporairement à son ancien emplacement et lancez un cycle depuis celle-ci. Si le robot recommence à rentrer normalement, vous avez probablement trouvé la cause.
Vous pourrez ensuite installer définitivement la station à son nouvel emplacement et laisser le robot repartir de là. Selon le modèle, cette nouvelle position pourra être prise en compte automatiquement ou nécessiter une nouvelle cartographie. Ne supprimez donc pas immédiatement votre carte : vérifiez d’abord que le déplacement de la base est bien à l’origine du problème.
Faut-il supprimer la carte dès que le robot se perd ?
Non, la nouvelle cartographie doit arriver après les vérifications simples, pas avant. Supprimer une carte est tentant parce qu’on a l’impression de repartir sur des bases saines, mais c’est aussi le meilleur moyen de perdre ses pièces, ses zones interdites, ses murs virtuels et une bonne partie des réglages patiemment ajustés.
Avant d’en arriver là, reprenez le résultat du test à deux mètres. Si le robot rentre lorsqu’il est placé juste devant sa station, il reconnaît au moins la base à courte distance, et une cartographie incorrecte ne devient crédible que s’il se trompe régulièrement de pièce, affiche une position manifestement fausse dans l’application ou retourne vers un ancien emplacement de la station. S’il arrive au contraire chaque fois exactement devant la base mais échoue pendant l’amarrage, refaire le plan de la maison n’a guère de sens.
Le raisonnement vaut aussi pour la réinitialisation complète. Sur le X50 Ultra Complete, Dreame précise que cette opération efface toutes les données, cartes enregistrées comprises, et ne la propose qu’après plusieurs autres étapes de dépannage. On ne réinitialise pas un robot parce qu’il a raté une fois sa station, mais lorsque les indices montrent que sa localisation ou son logiciel ne se rétablissent plus.
Le Wi-Fi peut-il empêcher le robot de retrouver sa station ?
Pas directement dans la plupart des cas. La confusion est facile à faire : le robot apparaît hors ligne dans l’application et, au même moment, commence à avoir du mal à rentrer à sa station. Le Wi-Fi devient alors le premier suspect, alors que les deux problèmes peuvent très bien être indépendants.
La connexion sert surtout à faire communiquer le robot avec l’application : lancer un nettoyage à distance, modifier les réglages, consulter la carte ou recevoir les informations du dernier cycle. Pour retrouver physiquement sa station, l’appareil s’appuie avant tout sur sa propre navigation et sur les systèmes de détection embarqués. Un robot peut donc perdre sa connexion Wi-Fi sans perdre pour autant le chemin de sa base.
Le moyen le plus simple de faire la différence consiste à laisser l’application de côté. Demandez le retour à la station directement avec le bouton du robot. S’il rentre normalement alors qu’il apparaît toujours hors ligne sur votre téléphone, c’est bien la connexion qu’il faut regarder. S’il se perd ou hésite exactement de la même manière, passer du temps à reconfigurer le réseau ne changera probablement rien.
Le Wi-Fi mérite d’être vérifié lorsque les fonctions connectées ne répondent plus, mais il ne faut pas le rendre responsable de chaque retour raté simplement parce que le robot apparaît hors ligne.
Une simple porte fermée peut-elle être en cause ?
Oui, et la cause est parfois aussi banale que cela. Le robot commence son nettoyage avec toutes les portes ouvertes, passe dans une chambre puis poursuit son cycle ailleurs. Entre-temps, une porte se referme. Sa carte n’a pas changé et sa station se trouve toujours au même endroit, mais le chemin qu’il comptait emprunter pour rentrer n’existe tout simplement plus.
Le même problème peut venir d’un changement beaucoup moins évident. Une barrière pour animal installée dans un couloir, une chaise déplacée, un carton posé dans un passage étroit ou même une nouvelle zone interdite créée dans l’application peuvent couper l’itinéraire habituel. Le robot cherchera alors un autre passage s’il en existe un et pourra finir par donner l’impression de s’être complètement perdu.
Avant de soupçonner la navigation, parcourez à pied le chemin qui sépare le robot de sa station. Vérifiez les portes, les passages étroits et les éventuels obstacles apparus depuis le début du nettoyage. Dans une maison composée de plusieurs petites pièces, il suffit parfois d’une porte refermée au mauvais moment pour expliquer un retour qui fonctionnait parfaitement quelques heures plus tôt.
Il arrive devant sa station mais tourne en rond : que regarder ?
S’il retrouve la bonne pièce et arrive jusqu’à sa station, le plus difficile est déjà fait : il sait où rentrer. Le problème se joue désormais dans les derniers centimètres. C’est souvent à ce moment que l’on voit le robot avancer vers la rampe, s’arrêter, reculer légèrement puis recommencer plusieurs fois sans parvenir à se garer.
Commencez par regarder ce qui se passe sous ses roues. Une rampe poussiéreuse, quelques gouttes d’eau laissées après le lavage des serpillières ou un sol devenu glissant peuvent suffire à faire patiner le robot. Cela paraît anodin, mais l’approche finale demande beaucoup plus de précision que le reste du déplacement : une roue qui glisse à peine peut l’obliger à recommencer tout son alignement.
Les roues méritent donc elles aussi un contrôle. Retirez les cheveux ou les fils enroulés autour de la roulette avant, puis vérifiez que les deux roues motrices tournent librement et s’enfoncent normalement. Regardez également la station : un plateau de lavage ou une rampe amovible mal remis en place peuvent créer un décalage de quelques millimètres, suffisant pour empêcher le robot de monter correctement.
À ce stade, inutile de refaire la carte : plus le robot arrive précisément devant sa station, moins sa navigation générale est suspecte. Il faut surtout chercher ce qui l’empêche physiquement de réussir cette toute dernière manœuvre.
Il monte sur la base puis repart : les contacts de charge sont-ils en cause ?
Oui, les contacts de charge font partie des premières pistes à explorer, car le robot a cette fois réussi à retrouver sa station et à monter dessus. Le problème se produit juste après : il s’immobilise quelques secondes, ne détecte pas la charge puis recule pour tenter parfois une nouvelle approche.
Avant de parler de panne, observez toutefois si ce comportement se répète. Certains robots peuvent entrer dans leur station puis ressortir brièvement au cours d’une séquence normale. En revanche, s’il recommence plusieurs fois, finit par abandonner ou ne passe jamais en charge, les contacts métalliques méritent un nettoyage.
Essuyez ceux situés sous le robot ainsi que leurs équivalents sur la station avec un chiffon doux, en respectant les consignes d’entretien de votre modèle. La poussière et les dépôts qui s’y accumulent peuvent empêcher un contact électrique correct alors que le robot semble pourtant parfaitement garé.
Vous pouvez ensuite le poser vous-même sur sa base. S’il commence immédiatement à charger, les contacts fonctionnent et c’est plutôt son positionnement lors de l’approche qui pose problème. S’il reste au contraire sans charge alors qu’il est correctement installé, inutile de revenir à la cartographie : il faut désormais chercher du côté des contacts, de l’alimentation ou de la station elle-même.
Dans ce cas, dire que le robot « ne retrouve plus sa station » devient presque trompeur. Il la retrouve très bien ; il n’arrive simplement plus à terminer ce qu’il est venu y faire : se recharger.
Une batterie fatiguée peut-elle empêcher le retour ?
Oui, mais les symptômes sont assez différents de ceux d’un robot qui ne sait plus où se trouve sa station. Avec une batterie très usée, l’appareil peut parfaitement prendre le chemin du retour et simplement manquer d’énergie avant d’arriver. Il ralentit, interrompt son trajet ou s’éteint alors qu’il avançait jusque-là dans la bonne direction.
Et généralement, ce n’est pas le seul signe. L’autonomie a déjà diminué au fil des mois, les retours intermédiaires pour se recharger deviennent plus fréquents et le robot couvre moins de surface qu’auparavant sur une seule charge. Une batterie qui arrive en fin de vie se remarque donc aussi pendant le nettoyage, pas uniquement lorsque vient le moment de rentrer.
Regardez surtout le niveau de batterie au moment où le problème se produit. Si le robot s’arrête régulièrement sur le chemin de sa station avec seulement quelques pour cent restants, la piste mérite d’être creusée. S’il lui reste encore une bonne réserve d’énergie et qu’il tourne devant sa base sans parvenir à y entrer, remplacer la batterie au hasard a en revanche peu de chances de résoudre quoi que ce soit.
Quand faut-il commencer à suspecter le LiDAR ou les roues ?
Lorsque le robot ne se perd plus seulement au moment de rentrer, mais commence aussi à se comporter bizarrement pendant ses nettoyages. C’est un changement important dans le diagnostic. Un appareil qui parcourt normalement la maison et rejoint systématiquement sa station avant d’échouer dans les derniers centimètres sait encore naviguer. Celui qui tourne sur lui-même, dévie de ses trajectoires habituelles ou semble soudain découvrir des pièces qu’il nettoyait sans difficulté jusque-là rencontre probablement un problème plus général.
Commencez par les éléments les plus simples. Vérifiez que les deux roues motrices tournent librement, que la roulette avant n’est pas bloquée par des cheveux et que le pare-chocs revient correctement en place lorsqu’on l’enfonce. Une roue qui force ou reste partiellement bloquée suffit à fausser les déplacements, avec des trajectoires qui deviennent progressivement incohérentes.
Sur les modèles équipés d’une tourelle LiDAR, regardez également, comme évoqué avec les capteurs sales, si celle-ci fonctionne normalement. Un blocage peut d’ailleurs être signalé directement par le robot, comme sur les J15 d’Eureka dont certains codes erreur sont consacrés au LiDAR. Si le robot ne parvient plus à se situer correctement dans la maison, rater le chemin de sa station n’est alors plus la panne principale : c’est simplement l’une de ses conséquences.
Dans quel ordre essayer les solutions ?
Commencez toujours par les vérifications les plus simples et gardez la suppression de la carte pour la fin. L’objectif n’est pas de tout réinitialiser en espérant que le problème disparaisse, mais d’éliminer les causes une par une sans perdre inutilement vos pièces, vos zones interdites et tous les réglages déjà enregistrés.
- Testez d’abord le retour à courte distance. Vérifiez que la station est alimentée, placez le robot à un ou deux mètres devant elle et demandez-lui de rentrer avec son bouton physique.
- Dégagez la station. Retirez ce qui se trouve devant ou trop près de la base et vérifiez qu’elle repose bien à plat.
- Nettoyez ce qui peut perturber l’approche. Passez un chiffon sur les capteurs et les zones de détection, puis contrôlez les roues, la roulette avant, la rampe et les contacts de charge.
- Refaites le trajet du robot. Une porte fermée, un obstacle ou une zone interdite peuvent suffire à lui couper le chemin. Si vous avez déplacé la station récemment, remettez-la provisoirement à son ancien emplacement.
- Regardez ensuite la carte. Vérifiez que le robot et sa station apparaissent là où ils se trouvent réellement, puis redémarrez l’appareil si la localisation reste incohérente.
- Ne refaites la cartographie qu’en dernier. Si le robot continue à mal se localiser malgré tous ces contrôles, une nouvelle carte devient pertinente. La réinitialisation complète reste l’ultime étape.
Cet ordre évite surtout de créer un deuxième problème en voulant résoudre le premier. Effacer une carte parfaitement fonctionnelle ne nettoiera pas un capteur, ne libérera pas une roue et ne donnera pas davantage d’espace à une station coincée entre deux meubles. Tant que ces vérifications simples n’ont pas été faites, repartir de zéro apporte rarement grand-chose.
Ce que fait le robot indique souvent où il faut chercher
Pas besoin de démonter le robot ni de repartir immédiatement de zéro. Le meilleur indice est souvent la dernière chose qu’il parvient encore à faire correctement. Plus il avance loin dans son retour vers la station, plus on peut écarter certaines causes et concentrer les vérifications sur l’étape suivante.
| Ce que fait le robot | À vérifier en priorité |
|---|---|
| Sur le chemin du retour | |
| Il part dans une direction incohérente | Localisation, carte, position de la station |
| Il retourne à l’ancien emplacement de la base | Station déplacée, position enregistrée |
| Il retrouve sa station à 2 m, mais pas depuis une autre pièce | Localisation, carte, trajet |
| Le problème apparaît après qu’on a porté le robot | Relocalisation |
| À l’approche de la station | |
| Il rejoint la bonne pièce mais passe devant la base | Capteurs, détection de la station, environnement immédiat |
| Il arrive devant puis avance et recule plusieurs fois | Alignement, roues, capteurs, rampe |
| Il patine en montant sur la station | Sol humide, roues, rampe |
| Une fois sur la station | |
| Il monte correctement puis repart | Contacts de charge, alignement, alimentation |
| Pendant tout le nettoyage | |
| Il se perd également dans les autres pièces | LiDAR, caméra, capteurs, roues, localisation |
| Connexion et autonomie | |
| L’application l’indique hors ligne, mais le retour lancé avec le bouton fonctionne | Wi-Fi, connexion à l’application |
| Il s’arrête avant d’arriver avec une batterie presque vide | Batterie, autonomie fortement dégradée |
La logique apparaît beaucoup plus clairement ainsi. Un robot qui part chercher sa station dans la mauvaise pièce n’a probablement pas le même problème que celui qui la rejoint parfaitement avant de patiner sur les derniers centimètres de la rampe. Dans le premier cas, on remonte vers la localisation et la carte ; dans le second, on reste au niveau de l’approche et de l’amarrage.
Ce tableau sert donc surtout à éviter les fausses pistes. La procédure exacte peut varier selon les modèles et la notice reste la référence pour les opérations d’entretien ou de réinitialisation, mais le comportement du robot permet déjà de savoir où commencer à chercher.
Quand faut-il finalement penser à une panne matérielle ?
Lorsque le robot échoue encore après toutes les vérifications précédentes, y compris quand on le place à seulement un ou deux mètres d’une station alimentée, propre et parfaitement dégagée. À ce stade, les causes les plus simples ont été éliminées et la piste d’un composant défaillant devient nettement plus crédible.
Le comportement du robot permet encore de préciser les choses. S’il nettoie normalement toute la maison, se localise correctement mais ne parvient plus à repérer une station placée juste devant lui, le problème semble surtout concerner les éléments utilisés pour la détecter ou s’y amarrer. S’il se perd également pendant le nettoyage, tourne sans raison ou apparaît au mauvais endroit sur la carte, il faut davantage suspecter sa navigation, son LiDAR, ses capteurs ou l’une de ses roues.
Un troisième scénario est encore plus facile à isoler : le robot rejoint sa station, monte correctement dessus et reste bien en place, mais la charge ne démarre jamais. Dans ce cas, la navigation a fait son travail jusqu’au bout. Le problème se situe désormais du côté des contacts, de l’alimentation, de la station ou de l’électronique de charge.
C’est finalement ce qui rend la formule « le robot ne retrouve plus sa station » trompeuse, bien au-delà du seul cas des contacts de charge. Derrière le même symptôme apparent se cachent en réalité plusieurs pannes : il peut ne plus savoir où se trouve sa base, connaître son emplacement sans réussir à la détecter, arriver devant sans parvenir à s’aligner ou s’y garer correctement sans pouvoir charger. Identifier laquelle de ces étapes échoue fait souvent gagner un temps précieux.
Notre conseil
Avant d’effacer la carte, de réinitialiser complètement le robot ou de penser au SAV, regardez simplement jusqu’où il parvient à rentrer seul. Le moment précis où il commence à hésiter, se perdre ou repartir donne souvent une information bien plus utile que le message affiché dans l’application.